任务模板
双手交接单个物体:先接稳,再松手
用原创双手单物体输入练习接触、共同持物与递物手释放。附干净首帧和空白检查表;尚未独立生成验证。
MiniMax-H3 · image-to-video · 原创任务方法;尚未独立生成验证。
开始生成视频 →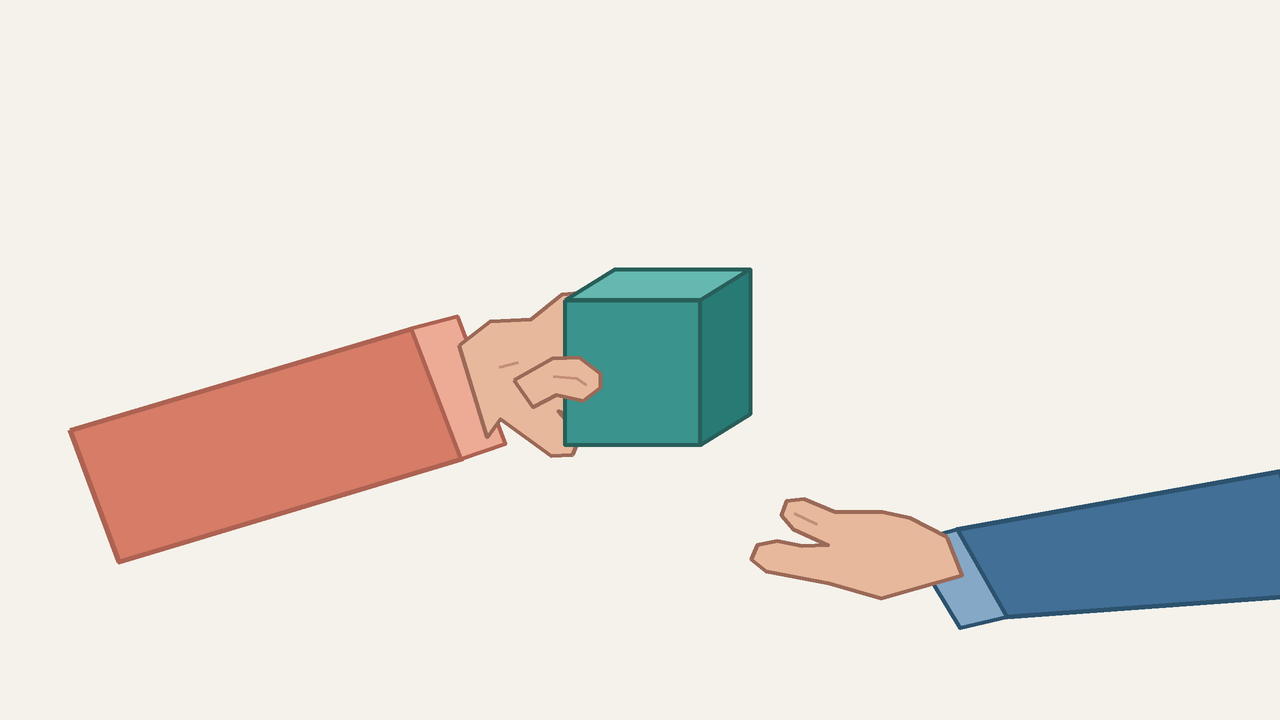
练习两个运动主体之间的一次交接:接物的手先接触并形成可辨认的持物状态,原来持物的手再张开、退出。结尾仍是同一个刚性物体,由接物的手持有。
这是原创练习方法,尚未独立测试 MiniMax H3。 配图是自行绘制的教学示意,不是生成视频的截帧。本包没有调用模型、物理仿真或视频生成服务。
选对上传输入
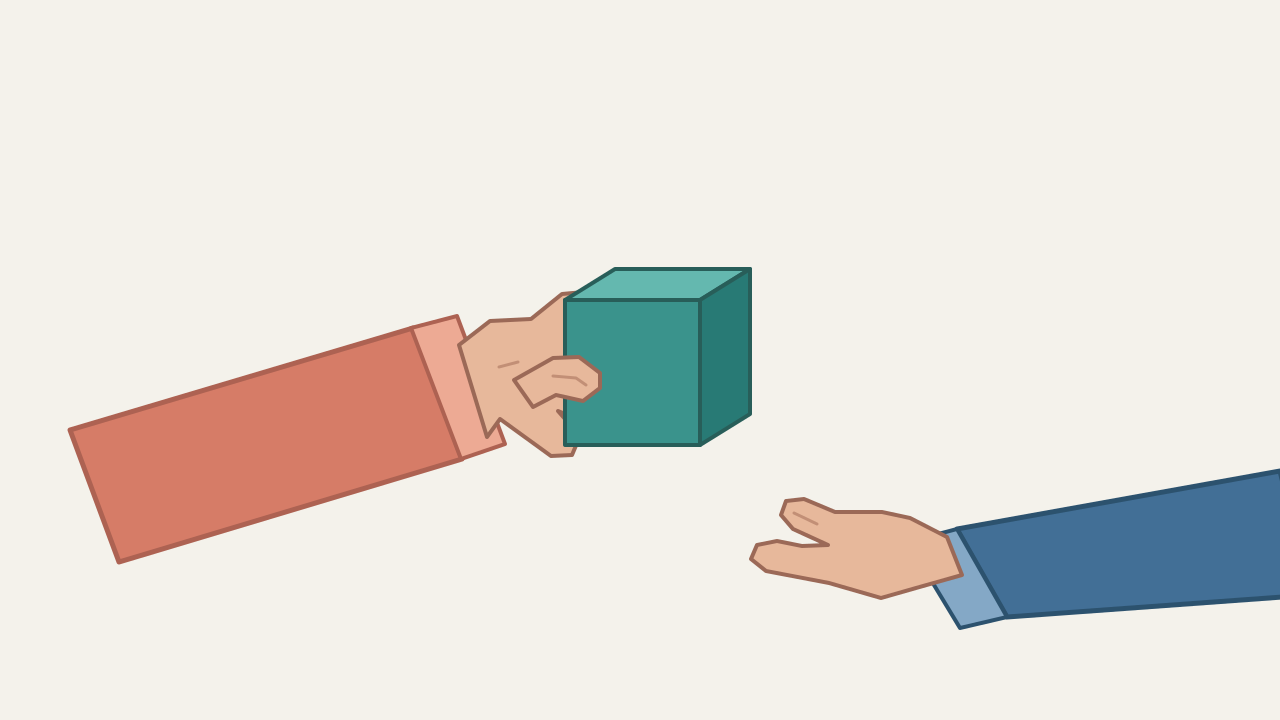
画面左侧、珊瑚色袖口的手是 A,递物手;右侧、蓝色袖口的手是 B,接物手。场景里只有一个素面青色立方体。双手为原创风格化绘图,没有真人身份、品牌或第三方参考媒体。
| 文件 | 用途 | 是否上传 |
|---|---|---|
| clean-start.png | 开场构图:A 持物,B 与物体分开 | 只上传这一张 |
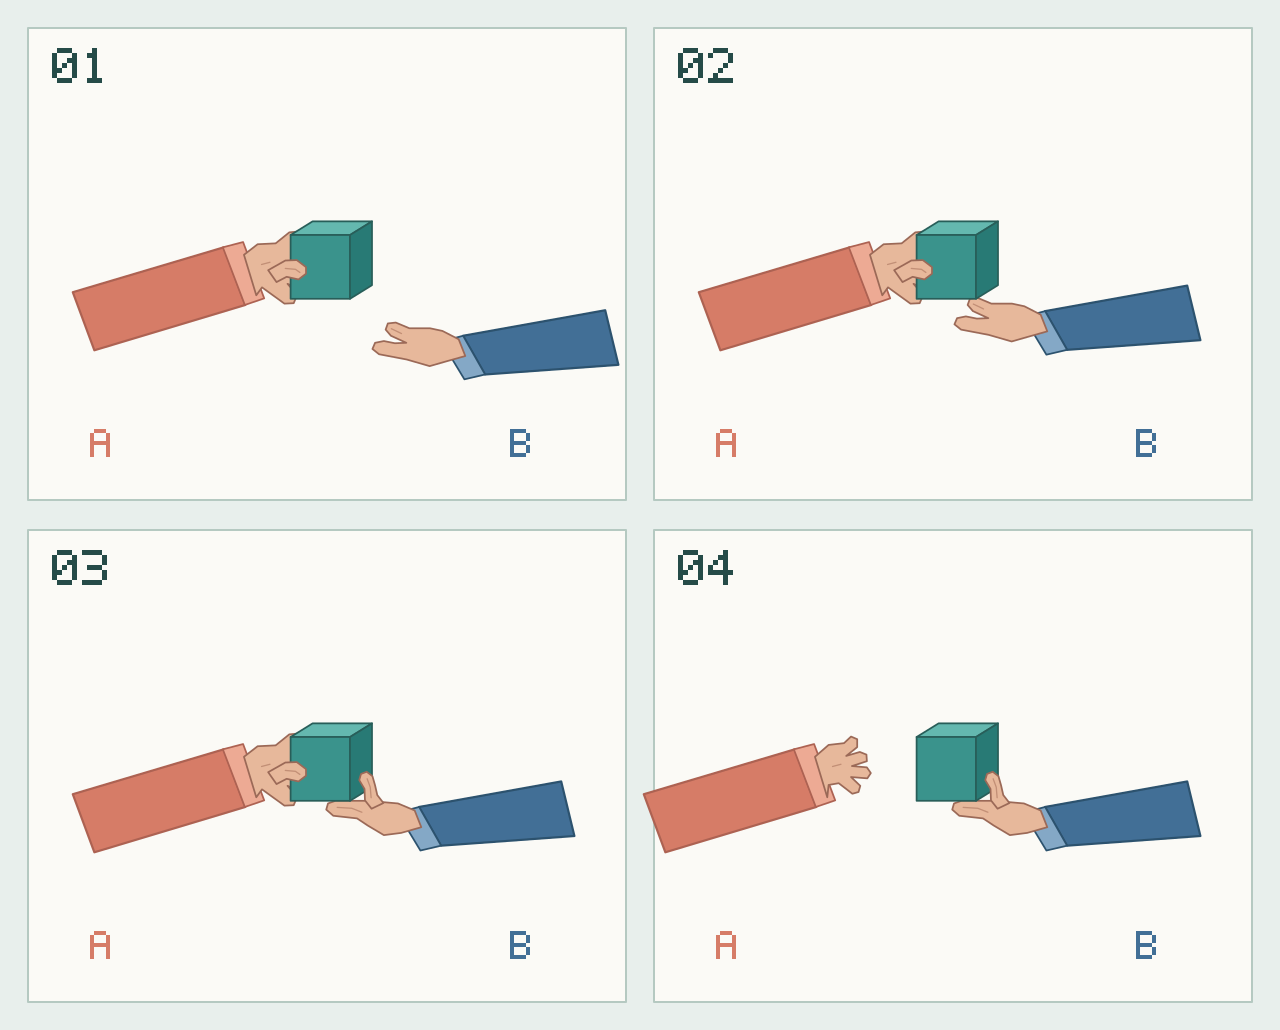
| contact-timeline.png | 按编号查看预期顺序的教学图 | 不上传;与结果对照 |
| acceptance.blank.csv | 检查结果为通过、失败或不可观察的空白表 | 不上传 |
| 可编辑 SVG 与完整练习 ZIP | 原创绘图源文件、双语简报、提示词与检查材料 | 下载练习或审核 |
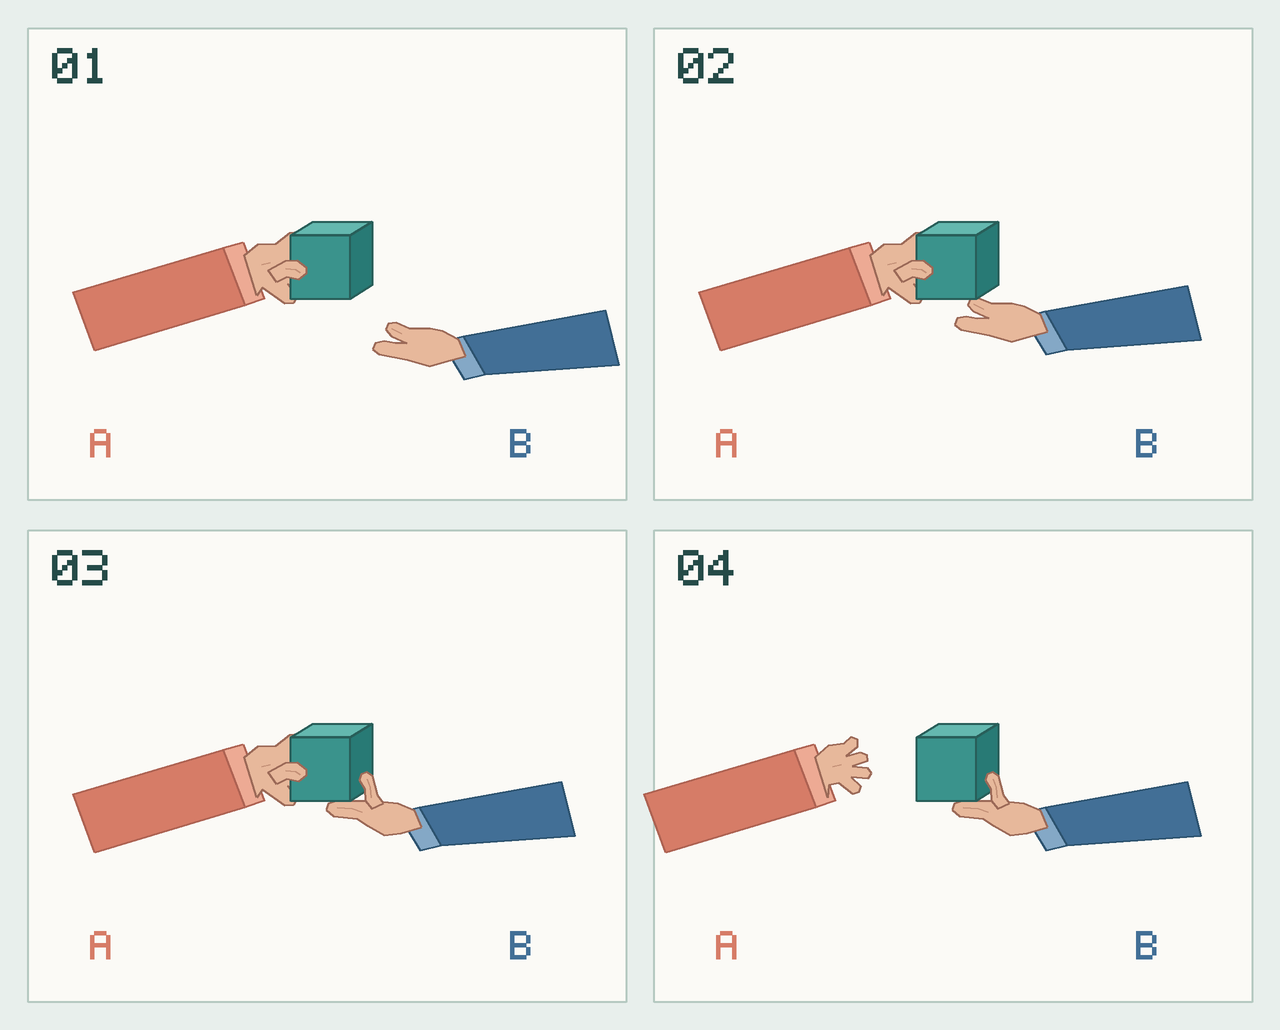
打开图生视频生成器,选择 MiniMax H3 基础版,不要选择 MiniMax H3 Fast。开启 添加结束帧,让页面显示 首帧 与 尾帧 两个位置;只把 clean-start.png 手动上传到 首帧,尾帧留空。基础版允许只提供首帧,不要求同时提供尾帧。再核对当前接受的图片格式与设置。打开入口不会自动上传文件或发起任务。不要把四格时间线当作首帧:重复出现的立方体和双手表示不同阶段,不是同一画面中的四套物体。
替换输入时,应使用有权使用的图片,让双手、递物手的握持部位、接物手的掌心和完整物体都能看清。先使用轮廓简单的刚性物体;透明材质、垂落的带子和印刷标签会增加与本题无关的检查项。
分开四个接触状态
| 状态 | 应当看见什么 | 此时不能提前发生什么 |
|---|---|---|
| 01 — 靠近 | A 持有立方体;B 从下方靠近,开场有清楚空隙 | 有空隙时 A 不能松手 |
| 02 — 接触 | B 接触物体,A 仍保持可见握持 | 轻触一下还不是交接完成 |
| 03 — 共同持物 | B 的掌心和手指形成可辨认的支撑握持,A 在过渡中仍有接触 | 物体不能悬空、复制,或从一组手指跳到另一组 |
| 04 — 释放并停稳 | A 张开手指退出;B 继续持有同一个物体,结尾 A 与物体之间有空隙 | 不再交回 A,也不重复交接 |
编号表达的是先后顺序,不是承诺的时间点或模型控件。图中接触状态是要求与检查示意,不代表模型已经做出来。可辨认的握持只是能回看的画面关系,不能据此测出重量、握力或真实物理稳定性。
只写一次交接
固定摄影机、背景和立方体的身份,只改变双手与物体之间的支撑关系。下面是本任务原创的中文简报:
以上传绘图作为首帧。画面始终只有两只手和一个青色刚性立方体。画面左侧珊瑚色袖口的手是递物手 A,右侧蓝色袖口的手是接物手 B。双手职责、袖口颜色、立方体形状与摄影机构图保持一致。

只表现一次缓慢、连续的交接。开始时 A 持有立方体,B 与物体之间有清楚空隙。B 从下方靠近并接触物体,此时 A 继续握持。随后给出可辨认的共同接触阶段:B 的掌心托住底部,手指围住可见侧面,形成持物状态。只有这个支撑握持已能看清之后,A 才张开手指,向画面左侧退出。B 继续持有同一个立方体并停稳。

结尾只有一个立方体,由 B 持有,A 已清楚分开,不再交接第二次。背景与摄影机不动。不能让物体在两次握持之间悬空、变成两个、改变大小、与手指融合、落到凭空出现的台面,或穿过任何一只手。不出现文字、箭头、额外手、说话或切镜。
这次不增加精确帧号、受力阈值、同时环绕的摄影机、对白或第二个物体。只选择当前生成器实际支持的设置。这段文字要求可见顺序,不保证逐帧定时,也不保证手部结构一定成功。
先查接触过程,再看结尾
先完整看一遍动作,再分别停在 B 首次接触、共同持物和 A 松手附近。漂亮的最后一帧不能证明前面的顺序正确。
- 先数物体和手。 全程跟踪同一个立方体的轮廓。即使结尾数量正确,中途复制或消失仍应记录。
- 找接物手首次接触。 找到 B 与物体第一次可见接触,确认此时 A 仍在持物。
- 找共同持物。 在 A 尚未完全退出时,查看 B 的掌心是否位于物体底部、手指是否构成连贯握持。若手指或物体把这段遮住,填“不可观察”,不能推定已经接稳。
- 找递物手释放。 找到 A 张开手指和退出的阶段,与 B 的支撑握持比较先后,而不是只与第一次指尖轻触比较。
- 复查结尾。 B 持有一个形状未变的立方体,A 与物体分开;没有用镜头运动、切镜或新增台面替代交接。
在 acceptance.blank.csv 中,只有看过实际结果后才填写观察时间码。结果、时间码和备注初始均为空。可填 pass、fail 或 not-observable;看不清握持不能自动判通过。
只修改第一个可见问题
| 首先看见的问题 | 一次只改什么 | 重新看哪里 |
|---|---|---|
| B 尚未支撑,A 就松开 | 只把“先形成共同持物,再释放”写得更清楚,输入和其他设置不变 | B 建立握持时,A 是否仍在持物 |
| B 只碰到一下,没有接住 | 只澄清掌心托底与手指接触,不增加第二个动作 | 能否看到支撑握持,而不是指尖擦过 |
| 接触时两只手融合 | 换成手指间隔更清楚、物体轮廓更完整的输入 | 接触过程中 A 与 B 是否仍能区分 |
| 立方体跳动或复制 | 只减小交接距离,保留一次连续交接 | 四个状态间能否持续跟踪同一轮廓 |
| 结尾 A 仍粘住物体 | 只强调 A 与物体之间的最终空隙 | A 退出后 B 是否仍持有物体 |
如果结果仍遮住共同接触阶段,如实记录限制。本练习不能证明通用抓取已经解决,也不能据此宣称真实物理效果。
保存真实的检查记录
把实际上传的输入、提示词、生成器接受的设置和空白或已填检查表一起保存。如自行生成了结果,再补真实任务引用与观察发现;配套材料中没有任务 ID、生成视频或模型成功运行回执。
作为对照,把物体放到桌面 是向固定表面转移支撑。本练习是两个运动主体之间、具有共同接触阶段的交接。双人身高关系 练习相对尺度,提示词指南 解释通用输入职责。根据要练的动作选择对应练习;本题只检查双手交接的顺序。