任务模板
MiniMax H3 光点拖尾提示词:只留一个光源,让旧痕迹消退
从单个原创发光点、没有拖尾的首图开始,分开检查运动和稍后淡去,附 PNG 与空表;不提供粒子仿真或生成成片。
MiniMax-H3 · image-to-video · 原创任务方法;尚未独立生成验证。
开始生成视频 →
MiniMax H3 光点拖尾提示词:只留一个光源,让旧痕迹消退
保持一个可识别运动光源,让临时尾迹出现在经过的位置,随后消失。一串实心光球副本或永久描线,都属于另一种视觉任务。
原创练习插画与未实测方法。 没有提交 H3 任务,也没有提供模型生成结果。
确认作者定义的起始状态
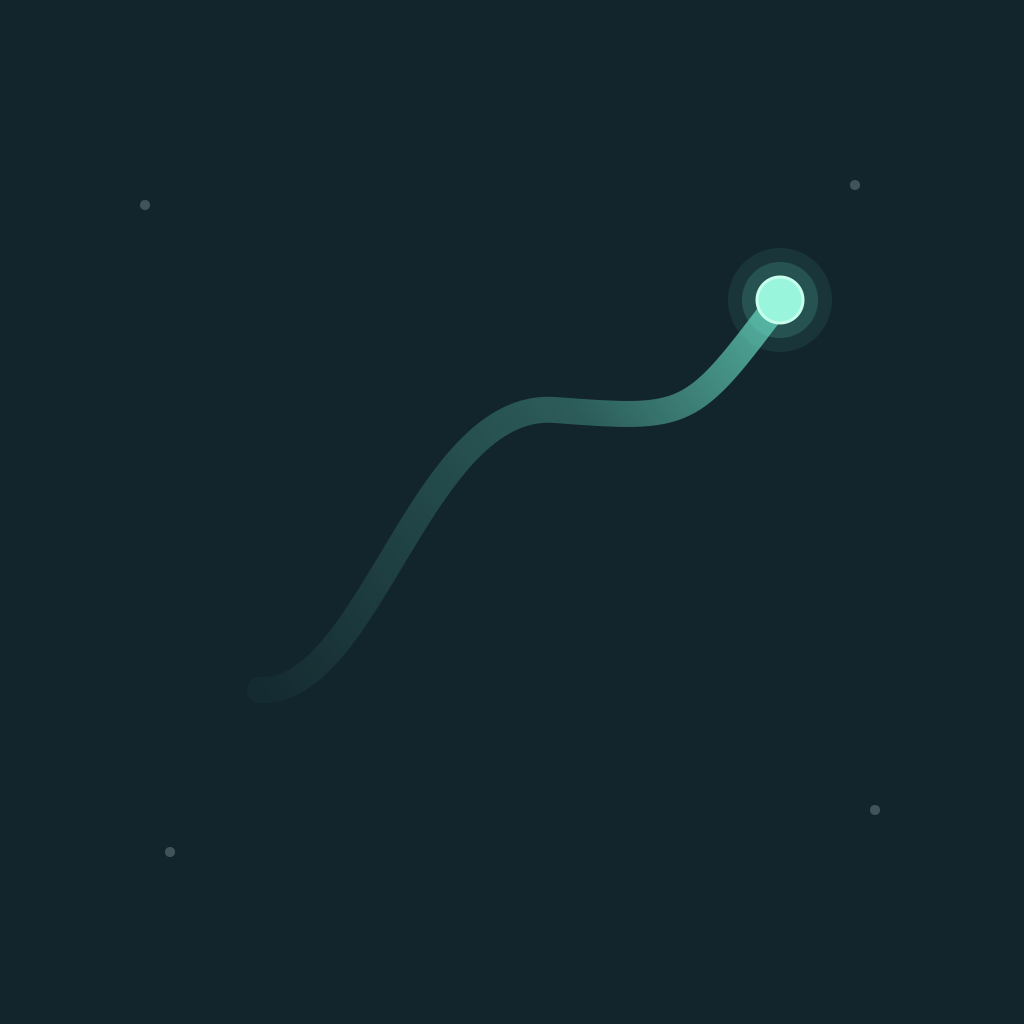
深色首图左下附近只有一个薄荷色发光源,以及四个暗淡背景定位点。半透明光晕围着同一个实心中心,四个定位点不发光。起始没有尾迹。review-guide.svg 画出期望的弯曲路线和较弱旧尾部,只供以后对照,不是第二张上传图,也不是生成尾帧。
分配运动与固定职责
把唯一实心中心当光源,把已经经过的路径残影当尾迹,把四个固定定位点当背景。有光晕不代表可以复制光源。source-trail-observation-roles.json 只记录定性职责,不是粒子寿命或透明度控制接口。
- 确认干净首图只有一个光源,没有拖尾。路径图留在本地;页面首帧操作只上传 S01-first-frame.png。
- 只要求沿短而平滑的曲线朝右上运动并停住。去掉相机运动、路径分叉和额外发射源,让本体与残影可分开检查。
- 以后有实际片段时,逐段跟踪实心光源,再看它已经经过的位置。拖尾应留在后方,不能提前出现在未来路径,也不能变成一排实心光球。
- 光源停止后继续观察。旧尾迹还应逐渐淡去,最后保留唯一终点光源;永久发亮不减弱的长线不符合本次结尾。
准备一次手动生成
使用当前 MiniMax H3 基础版图生视频 控件。按本站目前记录的流程,开启 添加结束帧(Add end frame) 以显示 首帧(First Frame),只上传 S01-first-frame.png,尾帧(Last Frame) 留空。本草稿不使用要求成对输入的 Fast。任何手动提交前,都应再次核对实际控件与积分估算;文件不会自行上传或开始生成。SVG 与独立核对图只留作本地设计/审核材料。本方法不保证时长、分辨率或端点控制能力。
使用完整原创草稿
使用提供的原创深色图片作为首帧,左下附近只有一个薄荷色发光点,背景有四个暗淡、不发光的定位点。固定相机和四个背景定位点。同一个实心发光中心沿一条短而平滑的曲线朝右上移动,然后停住。柔和临时尾迹只在光源已经经过的位置后方形成。较老尾部逐渐比靠近运动光源的新尾部更弱。始终只有一个实心发射源,不留一排复制实心光球,不分叉,不画永久实线,也不把尾迹放到运动前方。光源停下后,旧尾迹继续淡去,直到只剩终点唯一光点。不切镜,不替换背景来隐藏淡出。这是未实测的视觉特效要求,不是物理粒子仿真,不保证精确寿命或逐帧透明度。生成入口使用英文草稿,同时提供中文草稿供核对。
按顺序检查实际结果
不要根据首图或期望结尾预填通过。只有看过真实结果画格后才记录观察;下载表的观察与结果栏均为空。
- 始终只有一个实心发光中心,位置可连续追踪。
- 四个暗淡背景定位点固定,不变成额外光源。
- 尾迹留在已经经过的后方,不提前出现在运动前方。
- 较老尾部逐渐减弱,不积成永久实线。
- 光源停止后,残留尾迹继续消退,不留下实心副本。
- 结尾只有一个停止光源,背景稳定,没有切镜。
修复一个失败点,不偷换任务
- 拖尾成了多个实心光球:只强化一个发射源,分清柔和残光与实体副本。
- 整条路线提前出现:只改先后顺序,明确光源经过后才形成残影。
- 尾迹永久保留:只改停止后继续淡去的结尾,不让整幅画面变黑来隐藏问题。
- 背景跟着光点平移:只固定相机与定位点,再按这些参照检查光源位移。
保存结尾并选择下一步
分别记录运动光源身份、旧尾部减弱和停止后的片段。一个静止终点光源本身,不能证明拖尾曾正确形成并淡去。
没有提交 H3 任务,没有渲染粒子系统,也没有像素级透明度计划或残留时间测量。本包是原创效果提案,结果栏保持空白。
刷尘任务让接触工具身后留下持续可见的干净轨迹;本题残光必须消失,而且没有接触工具。投影属于受影面,本题则是同一发光源身后的临时尾迹。