任务模板
棘轮动画提示词:越过一齿落位,再接触止住回转
用一个机构特写看清单向啮合。持续旋转不能证明棘爪能沿斜齿面抬起,再抵住阻挡面。本任务只做一次前进与止退事件,不扩成运转中的整台机器。
MiniMax-H3 · image-to-video · 原创任务方法;尚未独立生成验证。
开始生成视频 →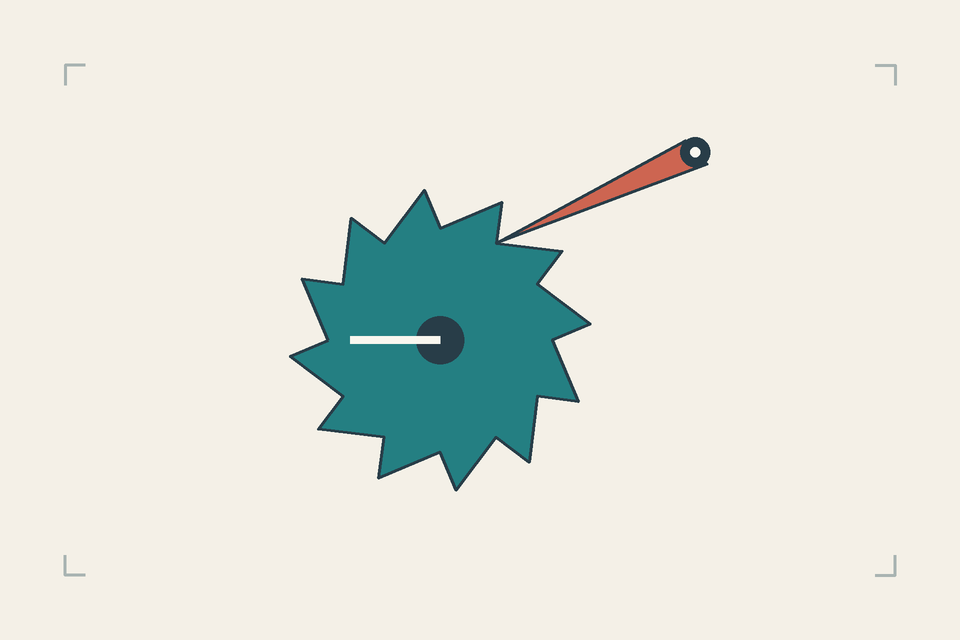
棘轮动画提示词:越过一齿落位,再接触止住回转
原创确定性练习输入;生成方法未实测。 没有调用 H3,没有提供生成结果。
任务与适用边界
用一个机构特写看清单向啮合。持续旋转不能证明棘爪能沿斜齿面抬起,再抵住阻挡面。本任务只做一次前进与止退事件,不扩成运转中的整台机器。
读懂首图与固定角色
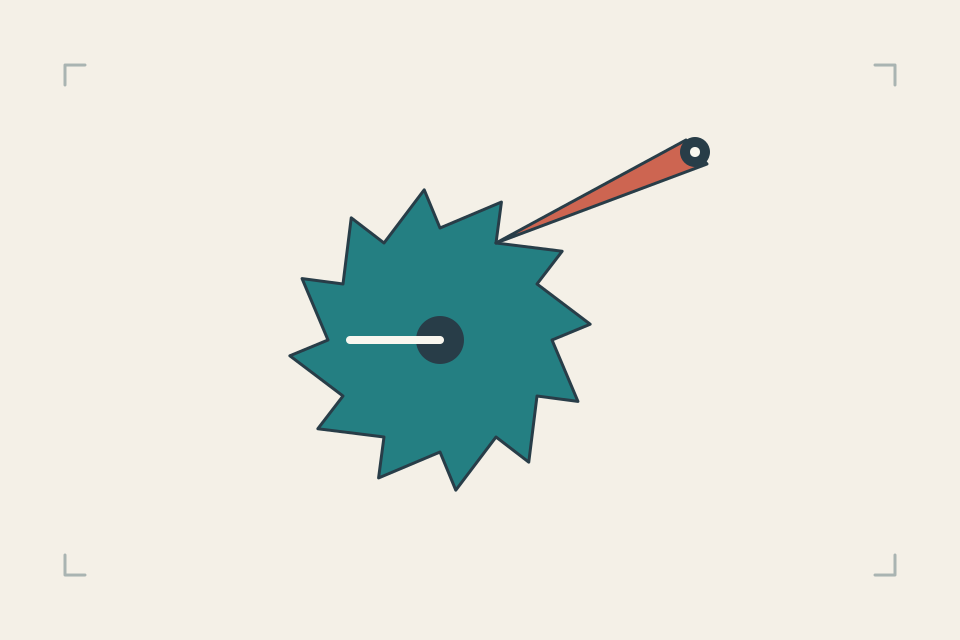
青绿色锯齿轮绕深色轴心布置;轮子右上方有一根珊瑚色棘爪,从可见固定支点伸向齿谷。轮面一条浅色标记用于区分轮子转动与棘爪摆角。接触区周围留有空白,便于观察两个独立轮廓。
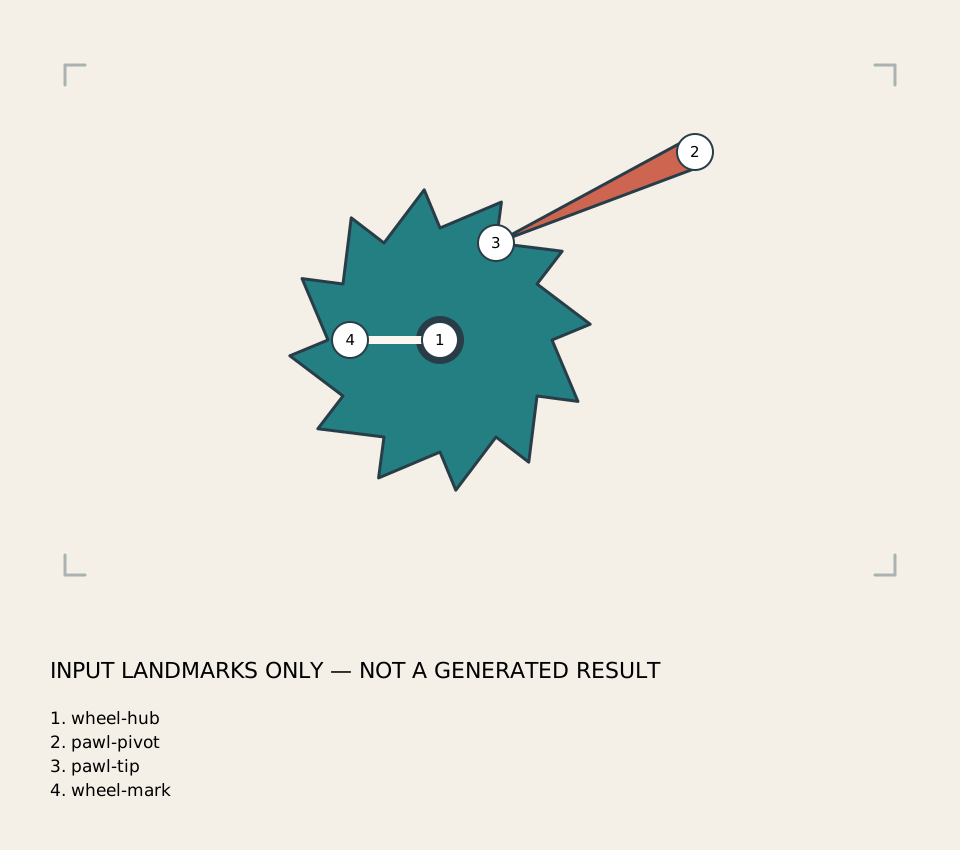
追踪轮轴、棘爪支点、自由尖端和轮面浅标。棘爪是独立铰接件,不是第二个齿轮。斜齿面的朝向决定这张虚构示意图的允许前进方向;更换首图前要先核对该方向。
下载材料并准备单次尝试
下载 PNG 作为可上传首图;SVG 和标记检查图仅用于本地编辑、观察。练习包同时提供两种语言提示词、带双语检查项的空白 CSV 和来源说明。当前页沿用本站单首帧的基础图生视频流程:选择 MiniMax H3 基础模式,在支持的 First Frame 首帧槽中上传 first-frame.png,Last Frame 留空;若需启用 Add end frame 才显示首帧槽,启用后仍不要添加末帧。不要误选要求成对输入的 Fast 流程。提交前以界面实际可用模式、时长和费用提示为准。链接只准备文本,不会代为上传或提交;本轮制作没有付费生成。
提示词与操作顺序
以原创锯齿轮和单根珊瑚色棘爪示意图开始。固定轮轴、棘爪支点和镜头。轮子按图示逆时针缓慢转动,让最近的斜齿面将棘爪尖端绕其支点抬起。这一齿通过后,同一棘爪落入下一原有齿谷。接着尝试极小幅度顺时针反转,相邻陡齿面接触棘爪尖端,轮子就在该处停止。轮子和棘爪保持刚性、彼此独立且大小不变,浅色标记始终附着轮面。不要让齿穿过棘爪,不增加齿轮、不脱离支点、不持续反转。结尾明确保留尖端抵住阻挡面的状态。一个连续镜头只完成小幅前进和一次被阻止的反转尝试。- 找到棘爪尖端旁的斜接近面和陡阻挡面。对称装饰齿轮不能明确两种接触,不适合直接替换。
- 只沿能让棘爪沿斜面抬起的方向前进一小段,再落入下一齿谷。随后加入很小的回转尝试以露出阻挡接触。
- 分别观察尖端抬起、落位、抵住陡面的过程。回转时跟踪轮面浅标;轮子应在接触处停止,不能穿过棘爪继续转。
逐项检查实际结果
只有观察过实际结果后才填写时间点、观察和通过/失败;目前空表不含任何预填通过。看不到的接触记为“无法判断”,不要用预期末帧代替中间证据。
- 轮轴与棘爪支点分别固定,没有合并。
- 斜齿面到达时,棘爪绕原支点抬起。
- 同一尖端落入下一原有齿谷,没有新长出的齿。
- 微小反转使陡面先接触尖端,随后轮子停止。
- 浅色标记没有穿越阻挡接触继续向后转。
- 末段保留一个轮子和一根已抵住的棘爪,轮廓未融合。
按失败原因只改一处
- 棘爪变成第二个齿轮:明确固定支点和自由尖端,删掉整机或齿轮箱概括词。
- 反转穿过棘爪:缩短反转尝试并检查陡面;之前发生过穿模时不能只凭静止末帧通过。
- 齿形变软让路:保留原齿轮廓,把前进限制到最近齿谷。
保存结尾与选择相关任务
分开保存抬起、落位和阻挡接触的观察。本图未给出保持扭矩、齿形标准、磨损寿命或真实止退可靠性;提示词尚未生成实测。
双齿轮页要求持续反向联动,曲柄滑块页要求连杆两端持续连接。本任务要求单根自由棘爪间歇离开、重新落位,再阻止微小反转;两个旧页的验收都没有这种方向性阻挡。
来源:本包首图、几何、提示词和检查表均为本次原创,未使用第三方图片、字体文件、商标或人物。它们是教学示意,不能当作真实产品性能或 H3 输出。来源与权利声明随下载包提供,独立审核仍待完成。
相关文件
- ratchet-pawl-advance-hold-README-en-md
- ratchet-pawl-advance-hold-README-zh-md
- ratchet-pawl-advance-hold-RIGHTS-txt
- ratchet-pawl-advance-hold-acceptance-blank-csv
- ratchet-pawl-advance-hold-first-frame-png
- ratchet-pawl-advance-hold-first-frame-svg
- ratchet-pawl-advance-hold-landmarks-json
- ratchet-pawl-advance-hold-package-files-json
- ratchet-pawl-advance-hold-practice-kit-zip
- ratchet-pawl-advance-hold-prompt-en-txt
- ratchet-pawl-advance-hold-prompt-zh-txt
- ratchet-pawl-advance-hold-review-guide-svg
- ratchet-pawl-advance-hold-source-geometry-json
- ratchet-pawl-advance-hold-task-definition-json